
Выбор объектива камеры для робототехники: что важно за пределами поля зрения
Мобильный робот может иметь отличные двигатели, надежное навигационное программное обеспечение и мощный процессор, но при этом принимать неверные решения, если его камера не улавливает нужную визуальную информацию.
Для автономного управляемого транспортного средства (AGV), складского робота, инспекционного робота или сервисного робота объектив камеры — это не просто небольшая деталь, прикрепленная к датчику. Он определяет, какая часть окружающей среды попадает в изображение, как представлены объекты и насколько последовательно система зрения может интерпретировать то, что она видит.
Поэтому выбор объектива для робототехники начинается с задачи, которую должна выполнить камера. Линза, предназначенная для широкого распознавания препятствий, может оказаться не идеальной для чтения небольшой этикетки, проверки разъема или измерения компонента. Правильный выбор зависит от движения робота, расположения камеры, датчика, освещения и информации, необходимой алгоритму зрения.
1. Прежде чем выбирать линзы, определите задачу зрения.
«Видение робота» охватывает множество различных профессий. Для навигации и обнаружения препятствий часто требуется широкий обзор окружающей местности. Системам захвата и размещения может потребоваться точное определение местоположения объекта. Инспекционным роботам может потребоваться выявить небольшие дефекты или детали поверхности. Роботу-доставщику может потребоваться распознавать людей, дверные проемы, знаки и границы этажей.
Запишите, что камера должна обнаружить или измерить. Затем определите, где эта информация появляется на изображении и сколько деталей требуется. Если алгоритму нужно только определить наличие препятствия, требования к объективу могут отличаться от требований системы, которая должна оценивать размеры объекта или считывать код.
Этот шаг также помогает избежать оплаты оптической производительности, которую приложение не использует. Очень широкое поле зрения может помочь в навигации, но может уменьшить количество пикселей, доступных для представления удаленного объекта. Более узкий обзор может предоставить больше деталей в целевой области, но может оставить видимой меньшую часть окружающей среды.
Начинайте с необходимого результата, а не с любимого фокусного расстояния.
2. Сопоставьте объектив с сенсором, а не только с его числом мегапикселей.
Разрешение сенсора важно, но недостаточно для установления совместимости объективов. Активные размеры датчика, размер пикселя, спектральный отклик и оптические требования могут повлиять на результат.
Кружок изображения объектива должен закрывать область сенсора. В противном случае на изображении могут быть затемненные углы или непригодные для использования области. Оптические характеристики также необходимо оценивать по той части датчика, которая важна для применения. Система может выглядеть резкой в центре, но не иметь достаточного контраста по краям для надежного распознавания.
Обращаясь за рекомендацией к поставщику объективов, по возможности указывайте производителя и модель сенсора. Техническое описание датчика еще лучше. Это дает команде оптиков более надежную отправную точку, чем «нам нужен объектив на 8 МП».
Полная система камеры, включая датчик, объектив, положение фокуса и обработку изображения, определяет конечный результат. Метка мегапикселя — это полезный фильтр для отбора кандидатов, но не гарантия производительности системы.
3. Рассчитайте поле зрения на реальном рабочем расстоянии.
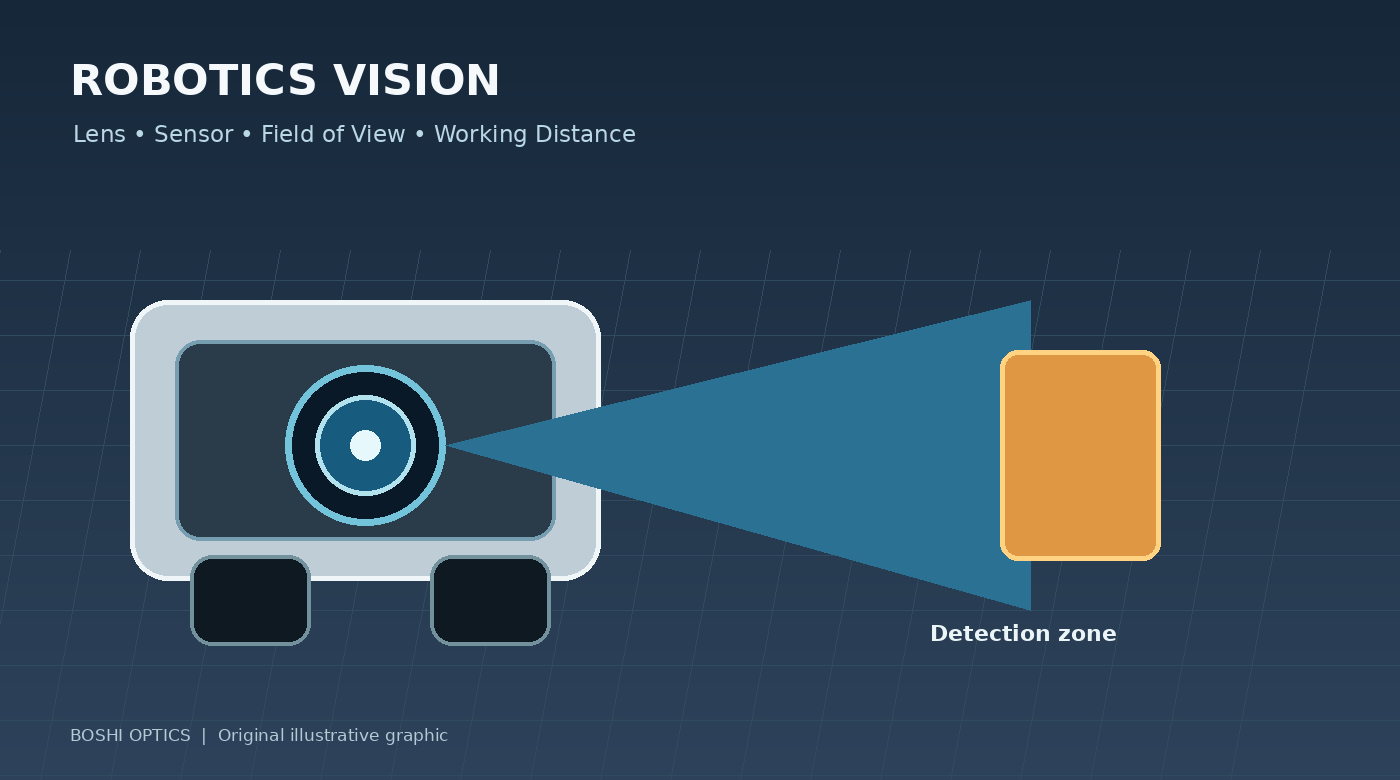
Поле зрения (FOV) описывает угловой охват камеры. Для робототехники это следует перевести в практический вопрос: насколько широкую область должен видеть робот на расстоянии, на котором происходит обнаружение или измерение?
Ответ зависит от фокусного расстояния и размеров сенсора, а также от положения и ориентации камеры. Линза, обеспечивающая достаточное освещение при установке высоко на роботе, может не охватывать ту же полезную площадь при установке близко к полу или за защитным окном.
Подготовьте простой рисунок с указанием положения камеры, целевого расстояния и желаемой ширины и высоты сцены. Укажите ближайшие и самые дальние расстояния, на которых система должна работать. Это особенно важно, когда робот приближается к объектам, поворачивается в замкнутом пространстве или обходит полки и оборудование.
Не выбирайте объектив, основываясь только на значении диагонального поля зрения, если алгоритм основан на горизонтальном охвате или определенной области интереса. Запросите горизонтальное и вертикальное поле зрения при предполагаемой конфигурации датчика и проверьте результат в собранной системе.
4. Поймите компромисс между широким охватом и полезной детализацией.
Более широкий объектив может захватить большую часть сцены, но те же пиксели сенсора должны представлять большую площадь. В результате небольшой объект может занимать меньше пикселей, и его становится труднее классифицировать или измерять.
Широкоугольные объективы также могут вносить геометрические искажения. Искажение не является автоматически дефектом: оно может быть приемлемым для общего понимания или иногда может быть исправлено с помощью калибровки и программного обеспечения. Но если роботу необходимы точные геометрические измерения, то поведение искажений и стабильность калибровки заслуживают большего внимания.
Полезный вопрос не в том, «Лучше ли широкоугольный объектив?» Это «Какой охват необходим и какой наименьший объект или функцию должна распознать система?»
Для некоторых роботов одна камера не может эффективно решить каждую задачу. Камера с широким обзором может поддерживать навигацию, а вторая камера с более узким обзором обеспечивает тщательный осмотр. Имеет ли такая архитектура смысл, зависит от стоимости, пространства, вычислительных ресурсов и требований к надежности.
5. Учитывайте движение, экспозицию и освещение
Роботы редко работают в идеально контролируемой фотографической среде. Они движутся, вибрируют, перемещаются между яркими и темными областями и сталкиваются с меняющимся освещением. Объектив с большой диафрагмой может помочь доставить больше света на датчик, но он не устраняет размытость изображения и не гарантирует точное обнаружение.
Время экспозиции, чувствительность датчика, освещенность, частота кадров и скорость робота должны учитываться вместе. Если робот движется быстро, может потребоваться короткая выдержка, чтобы ограничить размытие. Для этого может потребоваться более сильное освещение или датчик с подходящими характеристиками при слабом освещении.
Для внутренних роботов мерцающее светодиодное освещение, отражающие полы и изменение дневного света возле окон могут повлиять на целостность изображения. Наружные роботы сталкиваются с дополнительными проблемами, связанными с прямыми солнечными лучами, тенями, дождем и работой в ночное время. Если используется ближнее инфракрасное освещение, убедитесь, что объектив и любая конфигурация фильтра подходят для предполагаемой длины волны.
По возможности тестируйте при репрезентативном освещении и движении. Изображение неподвижного стенда полезно, но оно не может воспроизвести все условия, возникающие на движущейся платформе.
6. Проверьте механическую оболочку и требования к окружающей среде.
Камеры для робототехники часто имеют строгие ограничения по пространству. Диаметр объектива, общая длина направляющей, тип крепления, регулировка фокуса, положение датчика и защитный корпус — все это влияет на возможность установки объектива.
Объектив, подходящий по резьбе, может по-прежнему конфликтовать с крышкой, находиться слишком далеко от датчика или с трудом фокусироваться после сборки. Если камера расположена за защитным окном, это окно также может влиять на качество изображения и его следует учитывать при оценке системы.
Условия окружающей среды тоже имеют значение. Складской робот, платформа для наружной инспекции и робот для пищевой промышленности не имеют одинаковых требований. Температурный диапазон, вибрация, пыль, влажность, чистящие средства и требования к герметизации следует указывать в соответствии с фактическим вариантом использования, а не предполагать, исходя из широкого ярлыка, такого как «промышленное».
Прежде чем приступать к индивидуальному проектированию, предоставьте механический чертеж или эскиз с размерами. Обычно конфликты легче выявить на этапе проектирования, чем после изготовления образцов корпуса камеры и объектива.
7. Когда стоит рассмотреть возможность использования индивидуальной робототехнической линзы?
Стандартный объектив часто является разумным выбором, если он соответствует оптическим, механическим и коммерческим требованиям. Кастомизация становится актуальной, когда проект имеет ограничение, которому не могут удовлетворить доступные продукты из каталога — например, необычное поле зрения в небольшом корпусе, особые спектральные требования, нестандартное рабочее расстояние или определенное целевое качество изображения.
Прежде чем приступить к индивидуальному проекту, соберите технические характеристики датчика, целевой угол обзора, диапазон рабочего расстояния, доступные размеры, условия освещения, ограничения окружающей среды и предполагаемый объем производства. Поделитесь образцами изображений или эскизом поля зрения камеры, если таковой имеется.
Эти данные помогают команде оптиков оценить осуществимость и выявить компромиссы. Они также облегчают определение того, может ли адаптация существующего объектива удовлетворить требованиям с меньшими затратами и меньшим временем разработки.
Кастомизация должна решать определенную проблему, а не просто делать продукт другим.
Вывод: проектируйте под задачу, которую должен выполнять робот.
Выбор объектива камеры для робототехники — это решение системного уровня. Датчик, поле зрения, расстояние до цели, искажения, освещение, движение, механическое пространство и рабочая среда — все это влияет на результат.
Для новой платформы робота стоит определить задачу машинного зрения, прежде чем окончательно определиться со спецификацией объектива. Для существующей системы с непостоянным обнаружением или недостаточной детализацией просмотрите весь путь изображения, прежде чем предполагать, что виноват только объектив.
Boshi Optics, часть Shanghai Silk Optical Technology Co., Ltd., занимается разработкой и производством оптических линз для приложений обработки изображений, предлагая стандартные и индивидуальные опции для различных категорий продукции. Если вы разрабатываете AGV, инспекционный робот или другое устройство с функцией машинного зрения, поделитесь моделью датчика, охватом цели, рабочим расстоянием, механическими ограничениями и ожидаемым объемом, чтобы начать практическое обсуждение линз.
Изучите нашДиапазон объективов М12 иоптические продукты по индивидуальному заказу или свяжитесь с нами черезСайт оптики Боши чтобы обсудить вашу заявку.